www.auto-innovationen.com
22
'26
Written on Modified on
Valeo industrialisiert Dual-Thor-Compute auf Basis von NVIDIA Hyperion
Valeo entwickelt automobilgeeignete Level-4-Computing-Plattformen auf Basis von zwei NVIDIA DRIVE AGX Thor-Prozessoren, um die Einführung softwaredefinierter Fahrzeuge zu beschleunigen.
www.valeo.com
Weltweite Fahrzeughersteller stehen vor tiefgreifenden technischen Hürden, da die elektrischen und elektronischen Architekturen von Kraftfahrzeugen von dezentralen elektronischen Steuergeräten (ECUs) hin zu zentralisierten Hochleistungs-Rechendomänen übergehen. Das Erreichen des autonomen Fahrens nach Level 4 bei Personenkraftwagen, schweren Nutzfahrzeugen und speziell gebauten Robotaxis erfordert einen enormen neuronalen Netzdurchsatz bei gleichzeitig strenger Hardware-Fehlertoleranz. Traditionell haben Tier-1-Zulieferer unterschiedliche Verarbeitungsknoten für Wahrnehmung, Trajektorienplanung und Sicherheitsüberwachung integriert. Dies führte zu hohen Systemlatenzen, einem übermäßigen Kabelbaumgewicht und komplexen Anforderungen an das Wärmemanagement. Eine erfolgreiche Skalierung softwaredefinierter Fahrzeuge (SDVs) erfordert einheitliche, automobilgeeignete zentralisierte Recheneinheiten, die für die Ausführung multimodaler Basismodelle ausgelegt sind und gleichzeitig strikte ausfallsichere Redundanzen (Fail-Operational) für die funktionale Sicherheit gewährleisten.
Dual-Thor-Rechenarchitektur für Autonomie nach Level 4
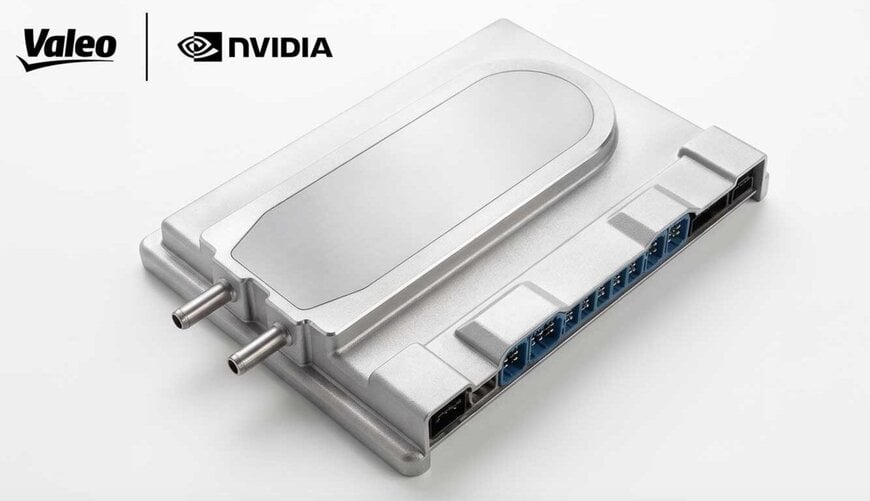
Um Engpässe bei der zentralen Verarbeitung und Redundanz zu beseitigen, kündigte Valeo die Entwicklung und Industrialisierung automobilgeeigneter Hochleistungs-Rechenplattformen an, die auf der NVIDIA Hyperion-Referenzarchitektur basieren. Die Plattform kombiniert die Kompetenzen von Valeo in den Bereichen Fahrzeugsystemintegration, thermisches Packaging und Fertigung mit der zentralisierten Computing- und Sensor-Basis von NVIDIA.
Die Rechenplattform integriert eine Architektur mit zwei NVIDIA DRIVE AGX Thor-Prozessoren und liefert die für den fahrerlosen kommerziellen Level-4-Betrieb erforderliche KI-Rechendichte sowie redundante Verarbeitungspfade. Die modulare, vereinheitlichte Hardwareschicht ist auf mehrere Betriebsbereiche zugeschnitten – darunter private Pkw, der autonome Güterverkehr und fahrerlose Robotaxi-Flotten. Durch die Standardisierung automatisierter Fahrfunktionen auf einer einzigen zentralen Recheneinheit können Automobilhersteller (OEMs) die Funktionsintegration vereinfachen, die Komplexität der Stücklisten (BOM) reduzieren und Entwicklungszyklen verkürzen.
Funktionales Sicherheitsframework und Industrialisierung
Die Umsetzung von Hochleistungschips in straßentaugliche Hardware erfordert die Erfüllung anspruchsvoller automobiler Umwelt- und Sicherheitsstandards. Valeo wird seine industrielle Präsenz und sein Know-how im Bereich der funktionalen Sicherheit nutzen, um das Referenzdesign an Serienplattformen anzupassen, die auf das spezifische Chassis-Packaging und die Leistungsbudgets der jeweiligen OEMs abgestimmt sind.
Die Rechenarchitektur beinhaltet das Sicherheitsframework NVIDIA Halos, um eine kontinuierliche Überwachung des Systemzustands und eine Fehlerbegrenzung über Hard- und Softwareebenen hinweg durchzusetzen. Durch die Kombination von automobilgerechtem Gehäusedesign, Schwingungsdämpfung und Flüssigkeitskühlung mit Halos-Diagnosefunktionen bietet die Plattform das deterministische Fail-Operational-Verhalten, das erforderlich ist, um Sensorausfälle, Busunterbrechungen oder lokale Prozessordefekte während fahrerloser Missionen sicher zu bewältigen.
Zusätzlicher Kontext
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsanalysen, die nicht in der ursprünglichen Produktankündigung enthalten sind.
In zentralisierten Fahrzeug-Rechenarchitekturen, die den Normen ISO 26262 für funktionale Sicherheit und ISO 21434 für Cybersicherheit unterliegen, erfordert der Level-4-Fail-Operational-Status eine diversitäre Redundanz bei Stromversorgungen, Mikrocontroller-Watchdogs und neuronalen Netz-Pipelines, um Single Points of Failure zu vermeiden. Das NVIDIA DRIVE AGX Thor System-on-Chip nutzt die Blackwell-GPU-Mikroarchitektur in Kombination mit leistungsstarken Arm Neoverse V3AE Automotive-CPU-Kernen. Eine integrierte Hardware-Isolation ermöglicht es dem System, sicherheitskritische ADAS-Wahrnehmungs- und Pfadplanungsfunktionen (zertifiziert bis zu ASIL D) von unkritischen digitalen Cockpit-Diensten und generativen KI-Assistenten im Innenraum zu trennen, die gleichzeitig auf demselben Silizium laufen.
Im Bereich der Tier-1-Hochleistungsrechner und des autonomen Fahrens misst sich die Plattform von Valeo direkt mit Domain-Controllern von Continental, Bosch, Aptiv und ZF. Während konkurrierende Architekturen häufig heterogene Multi-Chip-Arrays einsetzen, die Qualcomm Snapdragon Ride-Plattformen oder proprietäre ASICs mit externen Sicherheits-Host-MCUs kombinieren, bietet Valeos Integration der Hyperion-Referenzspezifikation native Unterstützung für Sensor-Suiten mit hoher Bandbreite – einschließlich hochauflösender Gigabit Multimedia Serial Link (GMSL)-Kameras, bildgebender Radare und Long-Range-LiDAR-Sensoren. Durch die Integration einer Direct-to-Chip-Flüssigkeitskühlung und einer serienreifen Oberflächenmontage (SMT) bietet Valeo den Automobilherstellern einen industrialisierten Zugang zur Rechenleistung von Dual-Thor-Systemen, ohne die hohen Einmalkosten (NRE) für kundenspezifische Motherboard- und Thermodesigns tragen zu müssen.
Redaktionell bearbeitet von Romila DSilva, Redakteurin bei Induportals, mit Unterstützung von KI.
www.valeo.com
Fordern Sie weitere Informationen an…
